한눈에 보기
직선으로만 움직이는 랙 3개의 입력이 기어열을 거쳐 로봇 손목의 Roll · Pitch · Yaw 3차원 회전으로 바뀌는 과정을 직접 설계·시뮬레이션하고, 자유도와 속도비를 수식으로 풀어 시뮬레이션 결과와 맞춰 본 프로젝트입니다.
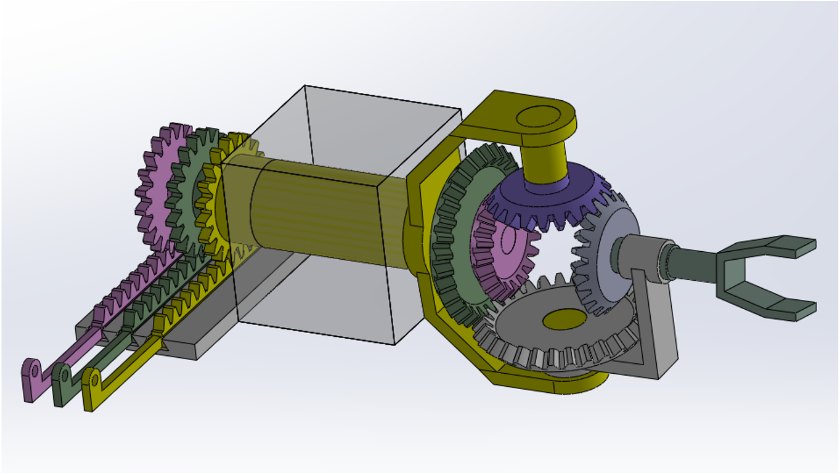
어떤 메커니즘인가요?
로봇 팔이 다양한 작업을 하려면 끝단의 손목이 사람 손목처럼 여러 방향으로 자유롭게 꺾이고 돌아야 합니다. 기어 구동식 구형 손목 메커니즘은 이 다자유도(Multi-DOF) 손목을 모터를 손목에 직접 달지 않고 기어만으로 구현하는 구조입니다.
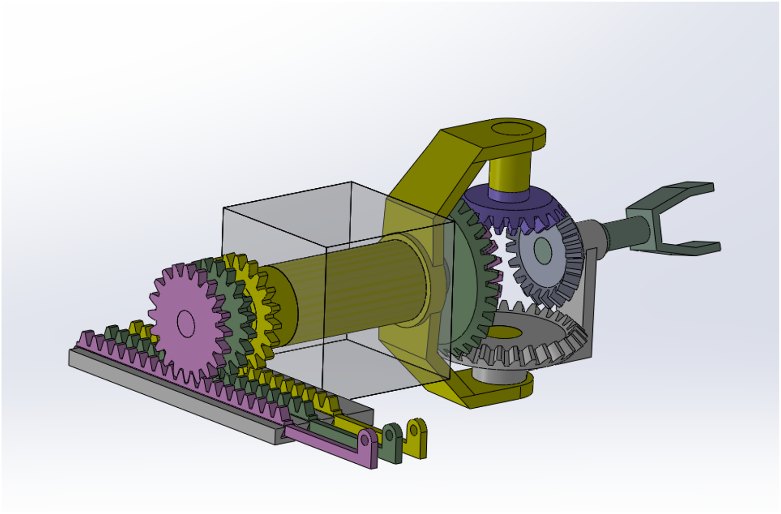
기저부에 나란히 놓인 3개의 랙앤피니언이 각각 독립된 동축 샤프트(내측 · 중간 · 외측)를 돌리고, 이 회전이 중앙의 차동 베벨기어부에서 합쳐지거나 나뉘면서 End Effector가 하나의 가상 중심점을 기준으로 구면 운동을 합니다.
단일 모터 구동을 넘어, 여러 개의 직선 입력이 어떻게 맞물려 3차원 회전을 만들어 내는지 눈으로 확인하고 수식으로 설명해 보고 싶어 이 메커니즘을 주제로 골랐습니다.
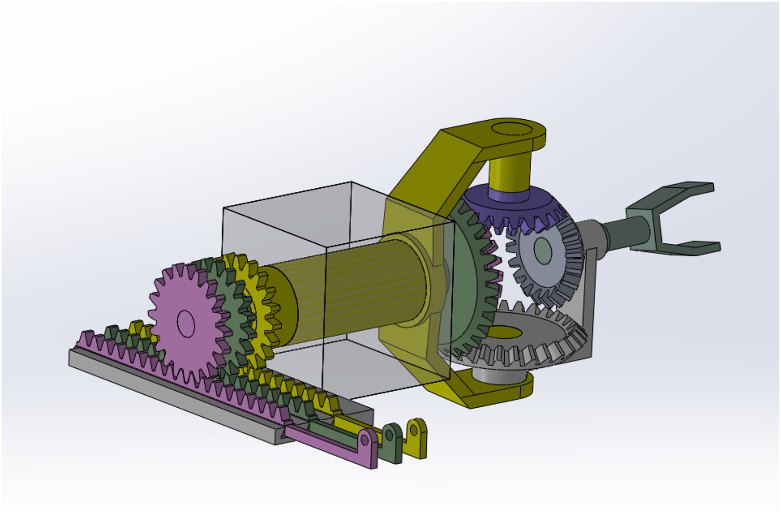
랙 3개로 만드는 손목의 3차원 회전
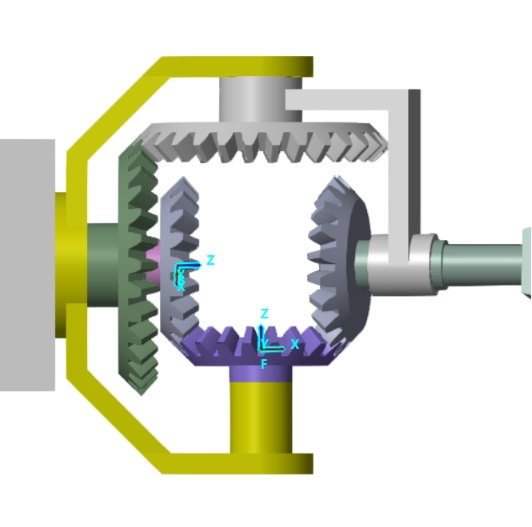
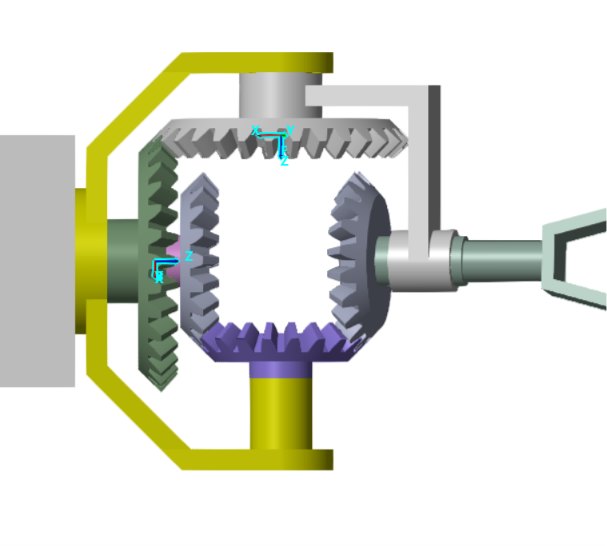
세 개의 회전 동작을 조합하면 3차원 공간에서 End Effector를 원하는 방향으로 정렬할 수 있습니다.
<SOLIDWORKS 이용 각 기어 회전에 따른 손목 구동 모습 확인>
각 랙이 맡는 역할
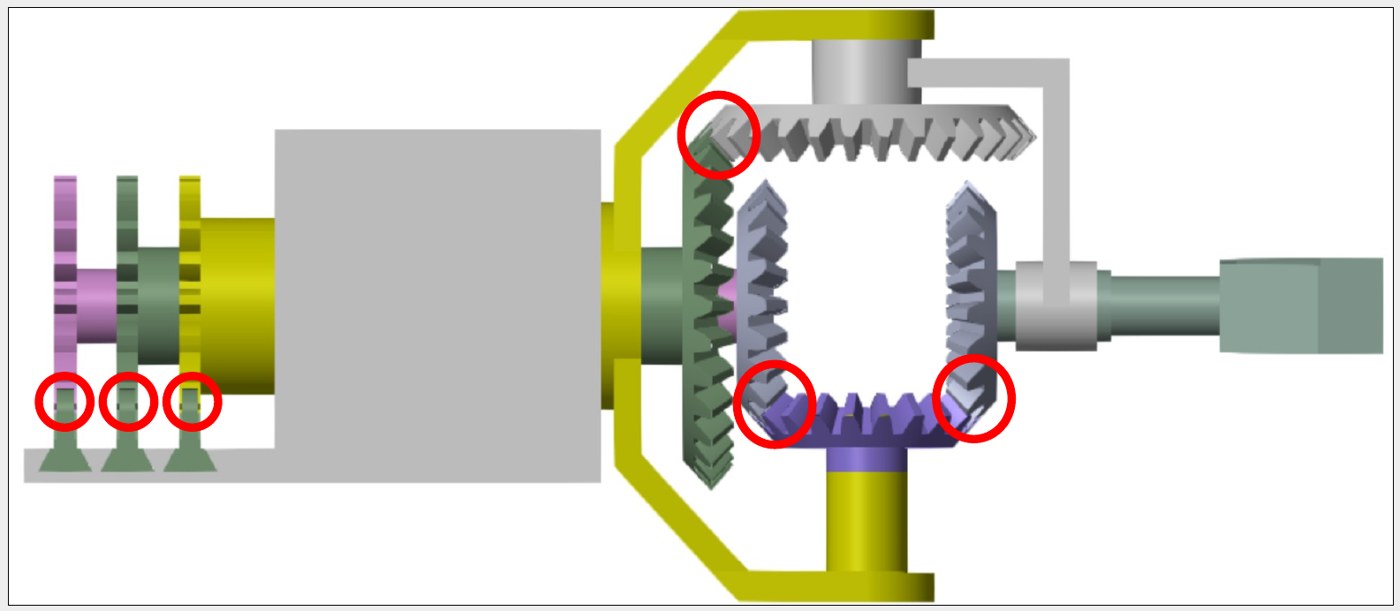
랙의 직선 운동은 피니언에서 회전으로 바뀌고, 같은 축을 공유하는 베벨기어와 하우징으로 전달됩니다.
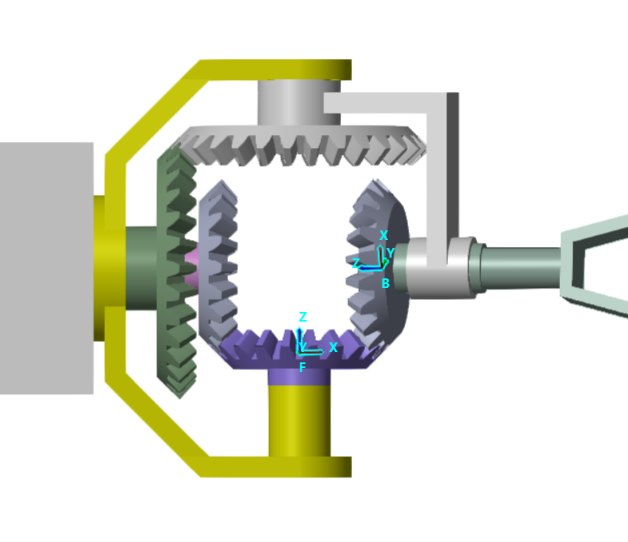
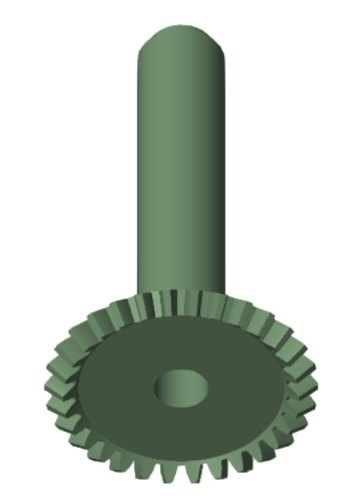
- 1번 피니언 → 보라색 베벨기어를 돌려 동력 방향을 90° 꺾고, End Effector 쪽 베벨기어에서 다시 90° 꺾어 End Effector 자체를 회전시킵니다.
- 2번 피니언 → 회색 베벨기어를 돌려 End Effector를 그 축을 중심으로 원호 궤적으로 이동시킵니다.
- 3번 피니언 → 바깥 하우징을 돌려 보라색·회색 베벨기어 전체를 함께 공전시키면서 1·2번 입력의 동력 방향 자체를 바꿉니다.
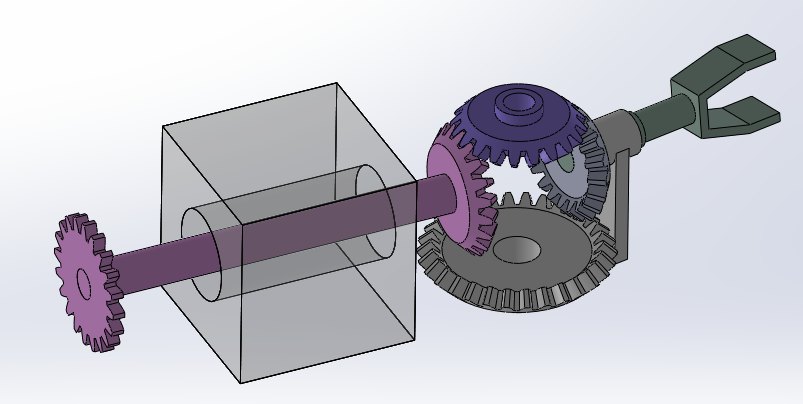
내측 샤프트와 보라색 베벨기어
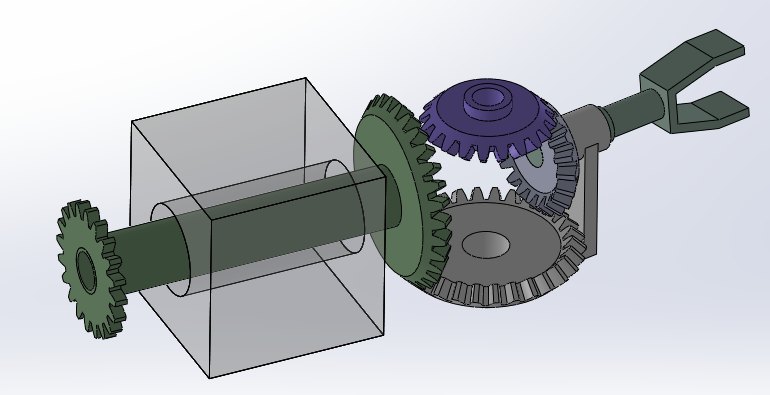
중간 샤프트와 회색 베벨기어
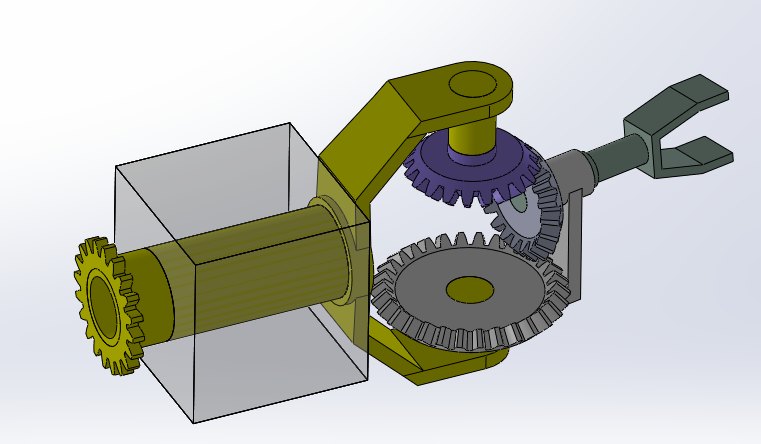
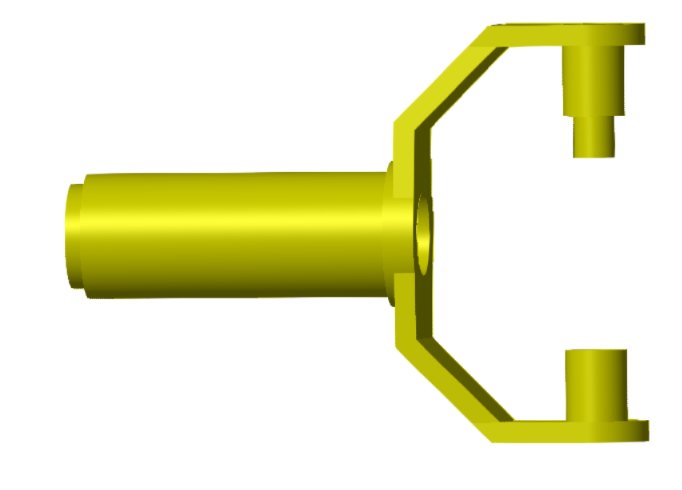
외측 샤프트와 하우징
베벨기어부는 유성기어의 태양기어–행성기어처럼 상대 운동으로 작동하는 차동 메커니즘이라, 세 축의 입력 속도와 방향 차이에 따라 출력 방향과 속도가 정해집니다.
Simscape Multibody로 옮기기
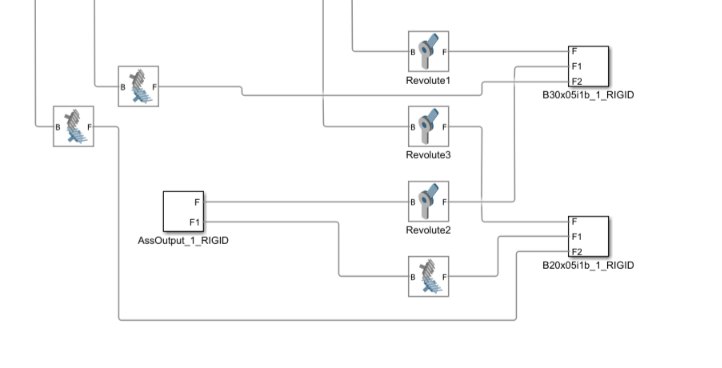
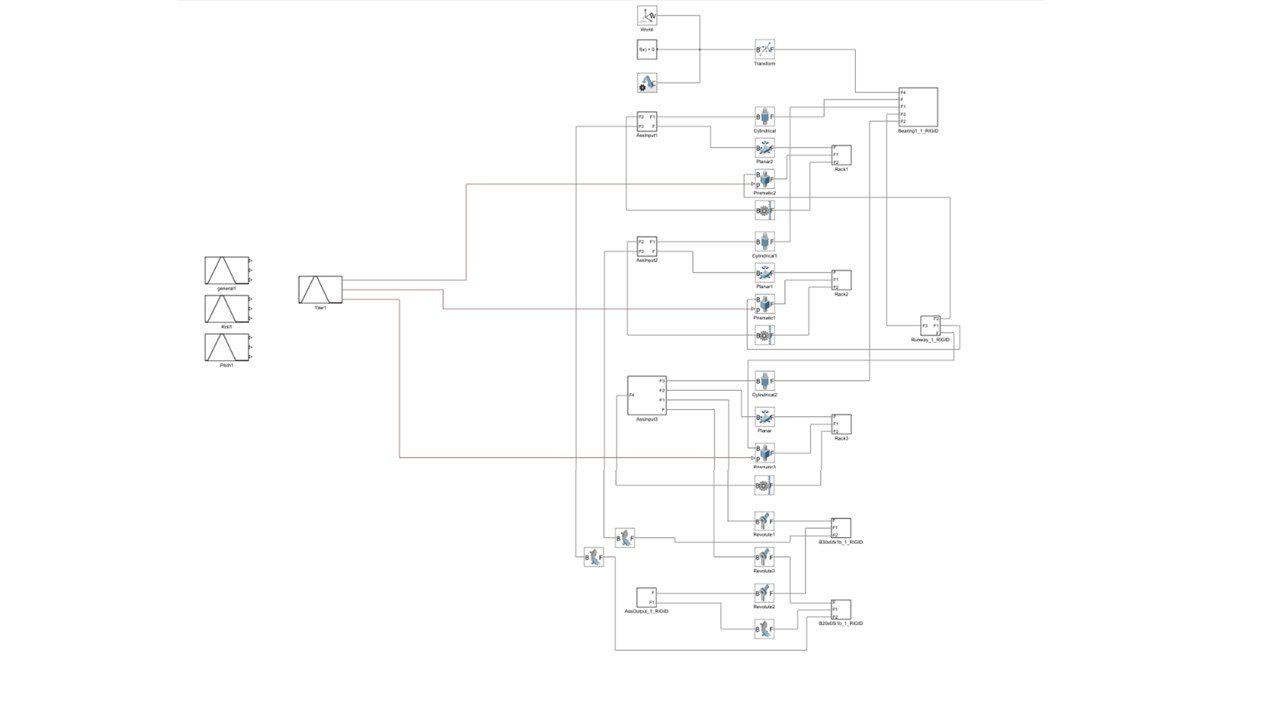
SOLIDWORKS로 기구부를 설계한 뒤 MATLAB Simscape Multibody로 가져와, 위에서부터 랙앤피니언 3세트, 아래에 베벨기어부와 End Effector, 왼쪽에 랙 위치 입력 신호가 연결되도록 모델을 구성했습니다.
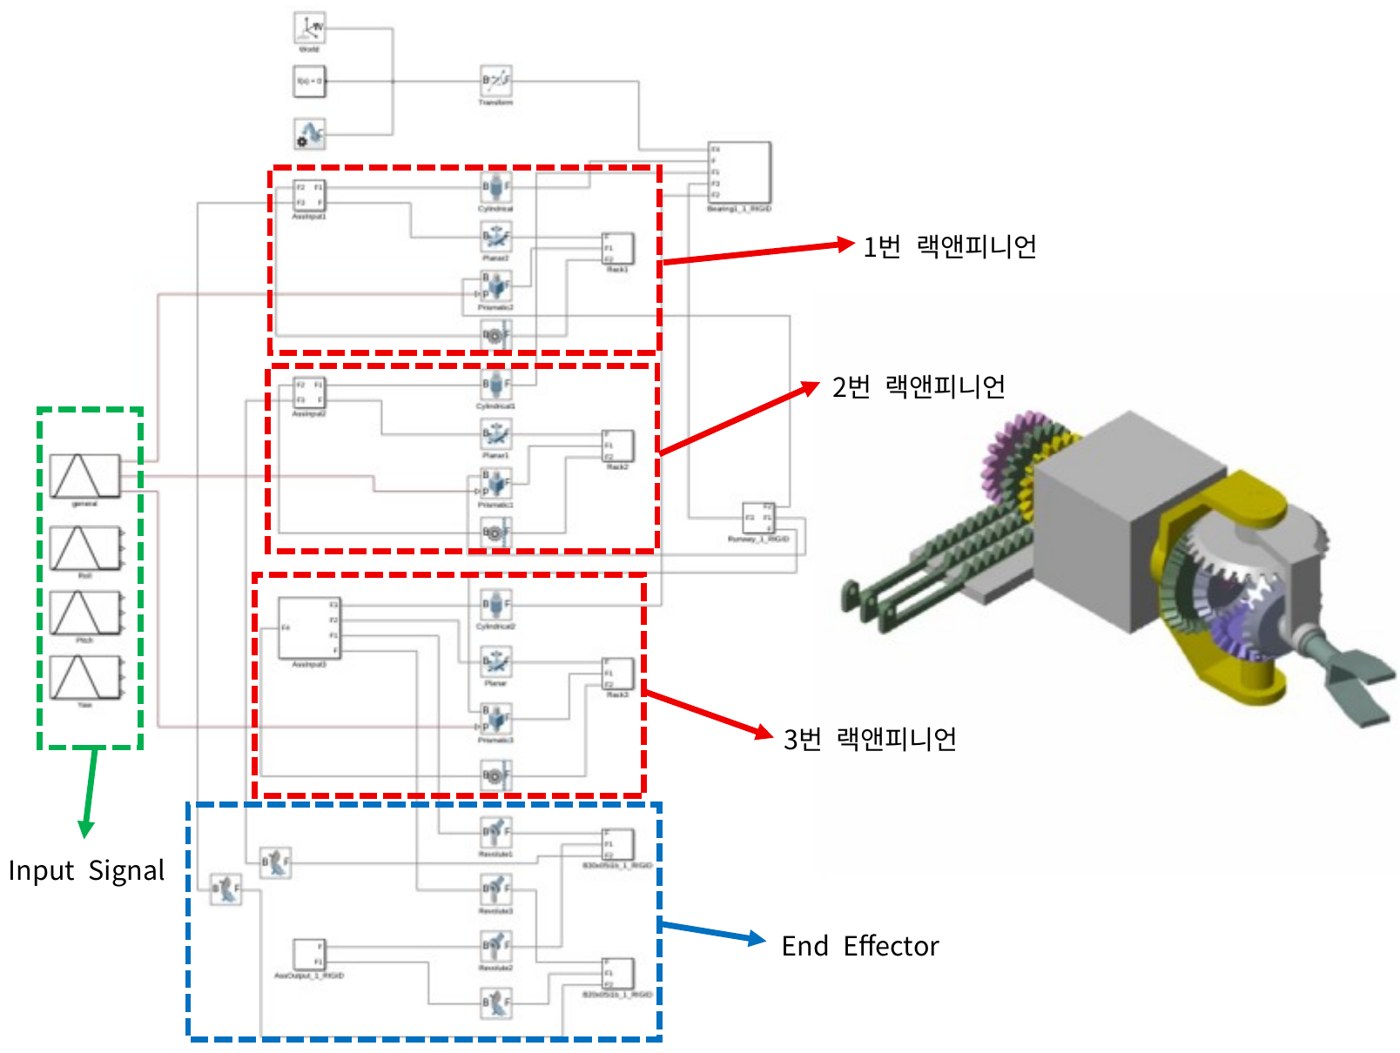
| 기어 종류 | 모듈 | 피치원 반지름 (mm) | 잇수 |
|---|---|---|---|
| 랙앤피니언 | 0.2 | 2 | 20 |
| 베벨기어 (small) | 0.2 | 2 | 20 |
| 베벨기어 (big) | 0.2 | 3 | 30 |
기어 구속을 올바르게 거는 것이 핵심
Solver가 기어를 제대로 맞물려 돌리려면 좌표계와 반지름을 정확히 맞춰야 했습니다. 랙과 피니언은 같은 평면에 좌표계를 두고, 피니언 반지름은 피치원 반지름으로 설정했습니다. 이끝원이나 이뿌리원 반지름을 넣으면 랙의 선속도와 피니언 회전속도가 어긋나 기어 이가 서로 겹치는 장면이 생깁니다.
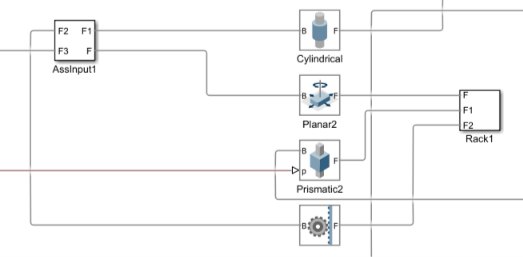
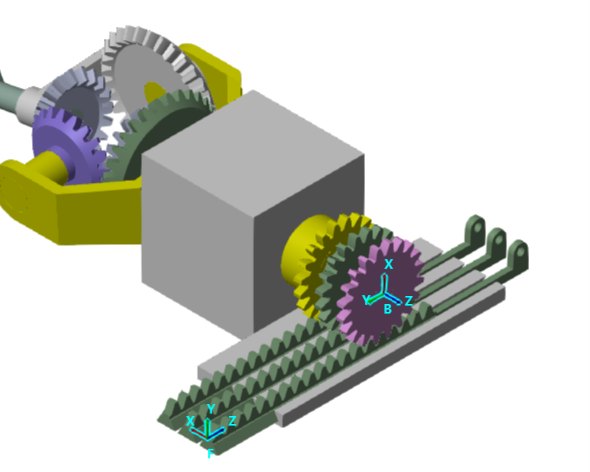
(랙: 이동 방향, 피니언: 회전축)
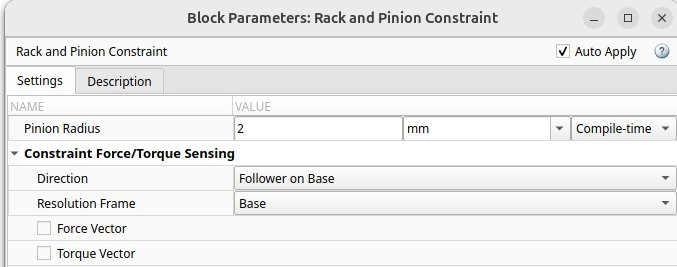
(피치원 반지름 2 mm)
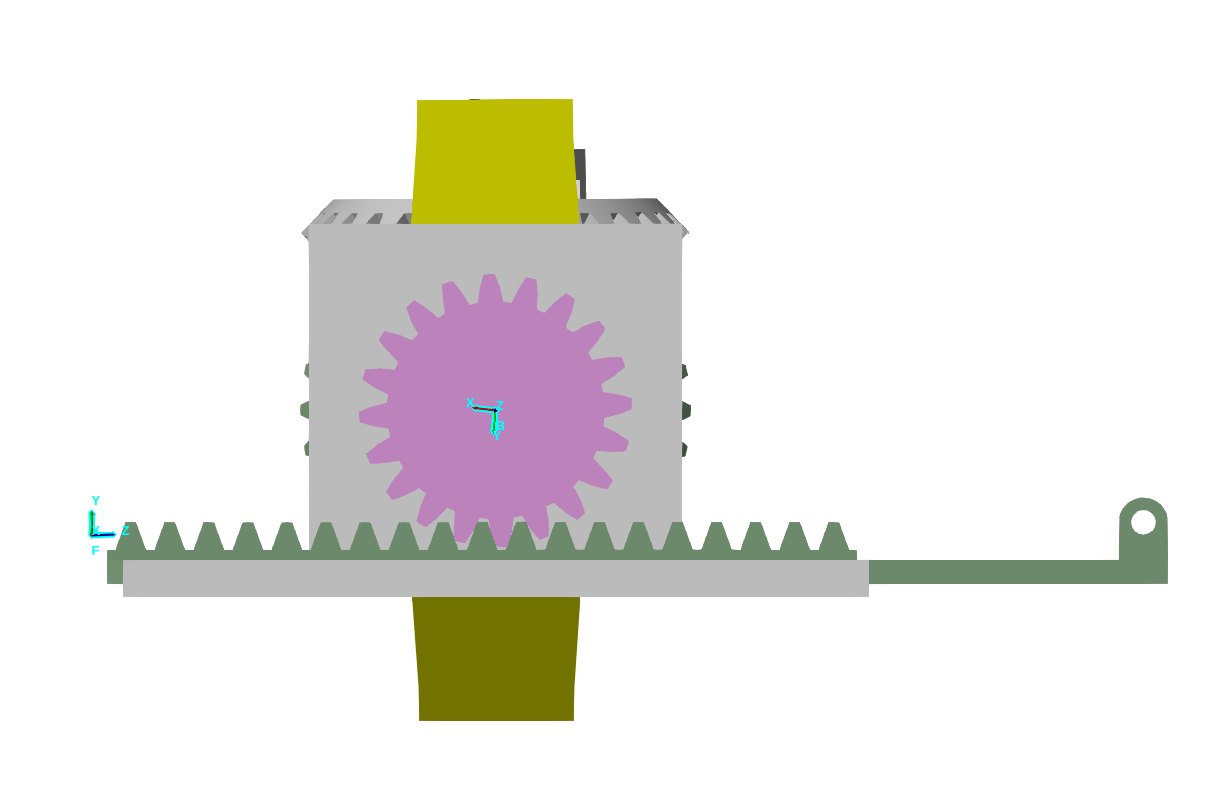
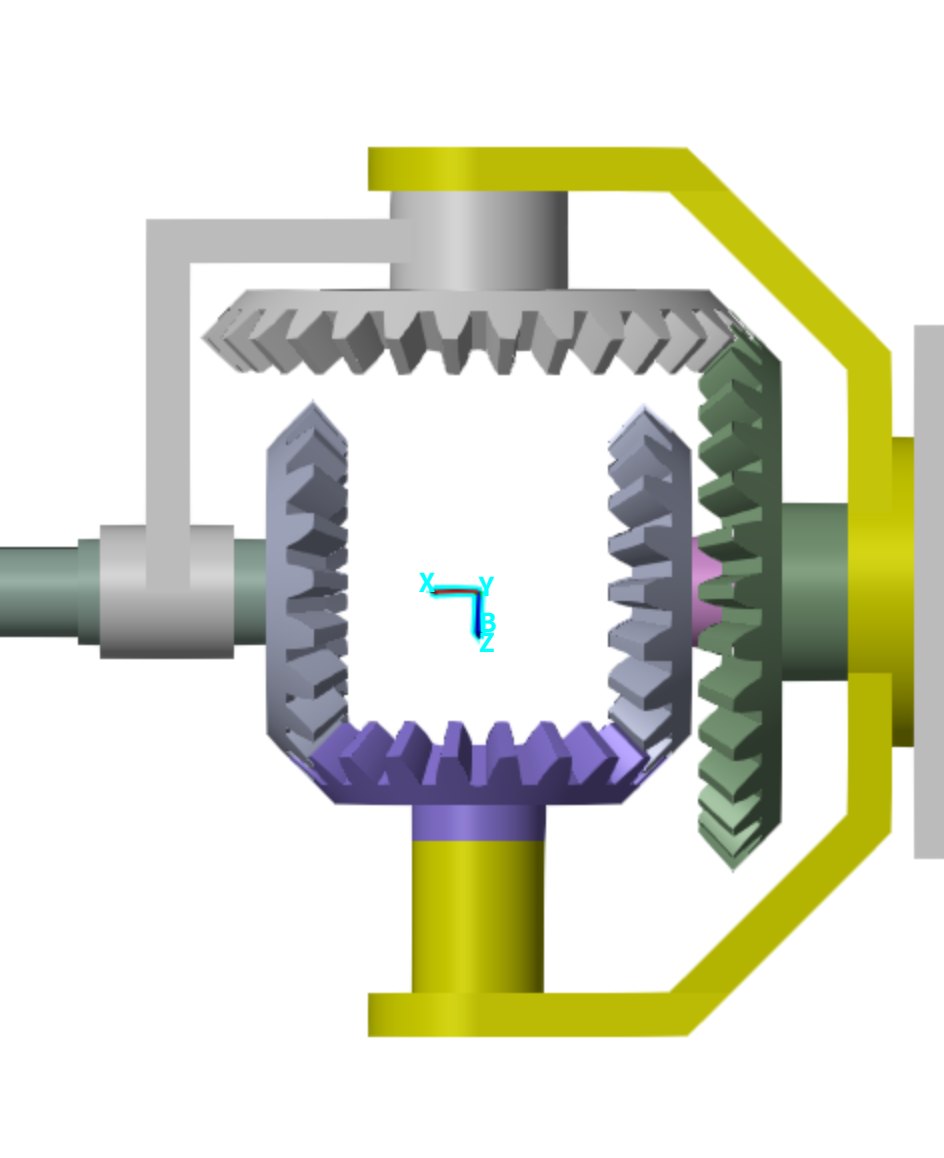
베벨기어는 회전축이 서로 90°로 교차하도록 z축을 맞추고, 축의 교점에서 피치원 반지름만큼 떨어진 평면에 좌표계를 두어야 구속이 성립했습니다.
시뮬레이션 결과
랙에 위치 입력을 주면 기어열을 거쳐 손목이 3차원으로 움직입니다. 아래 영상은 최종 구현 모델과 각 축의 회전입니다.
기구학 분석
자유도: 정말 3자유도일까?
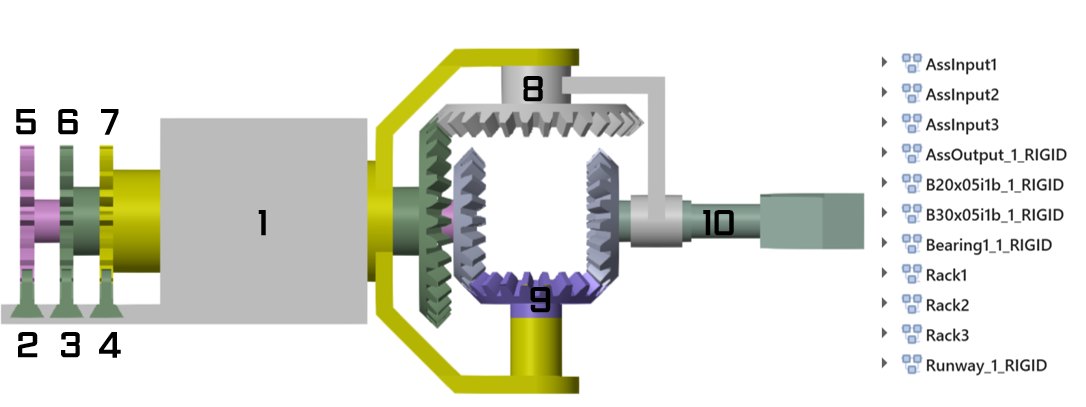
고정된 베이스·가이드, 랙 3개, 피니언–샤프트–기어 회전체, 베벨기어, End Effector까지 링크는 모두 10개입니다. 1자유도 조인트 9개와 기어 구속 6개를 반영하면 공간 기구의 자유도 식에서 정확히 3자유도가 나와, 입력 랙 3개로 출력 3축을 모두 제어할 수 있음을 확인했습니다.
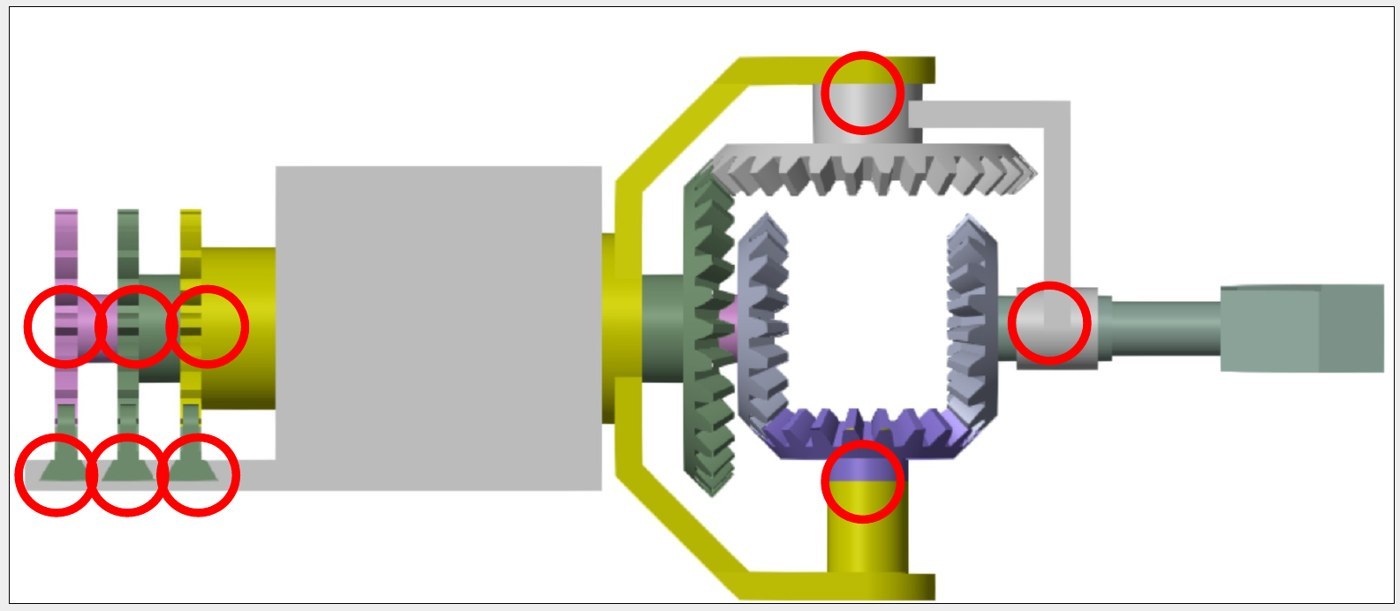
F = 6 × (n − 1) − ΣL − c = 6 × (10 − 1) − (5 × 9) − 6 = 3
n: 링크 수 · L: 조인트가 막는 자유도 · c: 기어 구속 수
속도비: 손으로 푼 식이 시뮬레이션과 맞을까?
랙 선속도 2 mm/s, 피치원 반지름 2 mm이면 피니언 각속도는 1 rad/s입니다. 베벨기어부의 기어 번호를 정하고 한 번에 한 축만 돌리는 세 가지 경우로 속도비를 풀었습니다.
- 3번 기어만 회전 → |ω₃| = |ω₅|
- 2번 기어만 회전 → |ω₁| = |ω₂| = |ω₅|
- 6번 하우징만 회전 → |ω₁| = |ω₄| = |ω₆|
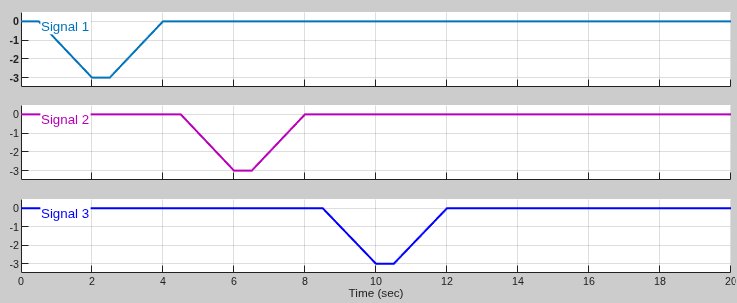
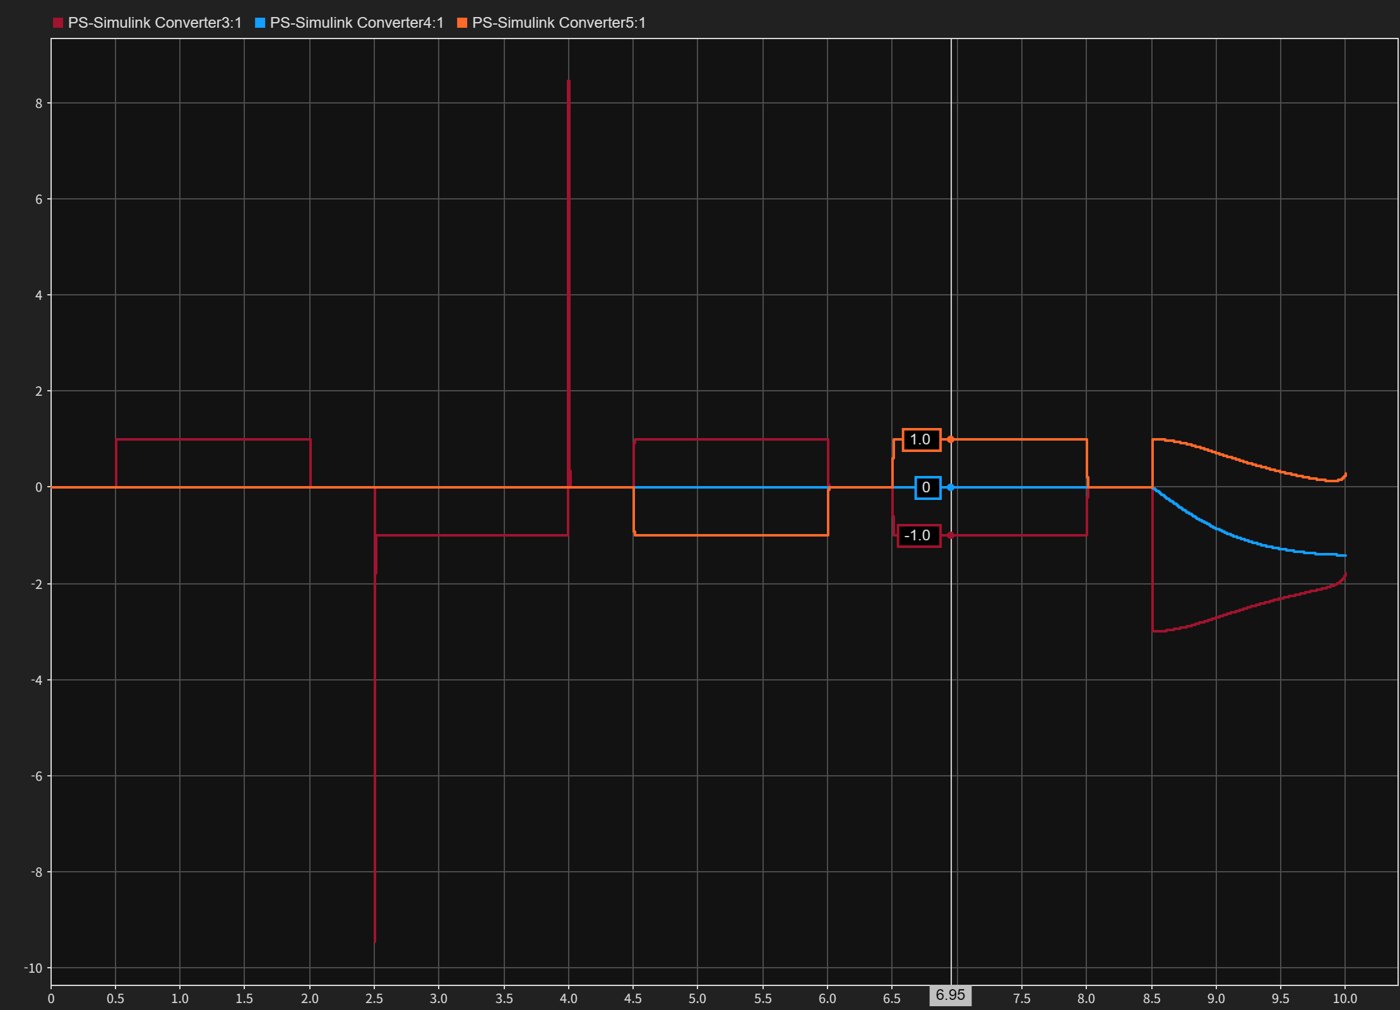
랙을 하나씩 움직였을 때 시뮬레이션에서 측정한 각속도가 손으로 푼 속도비와 일치했습니다.
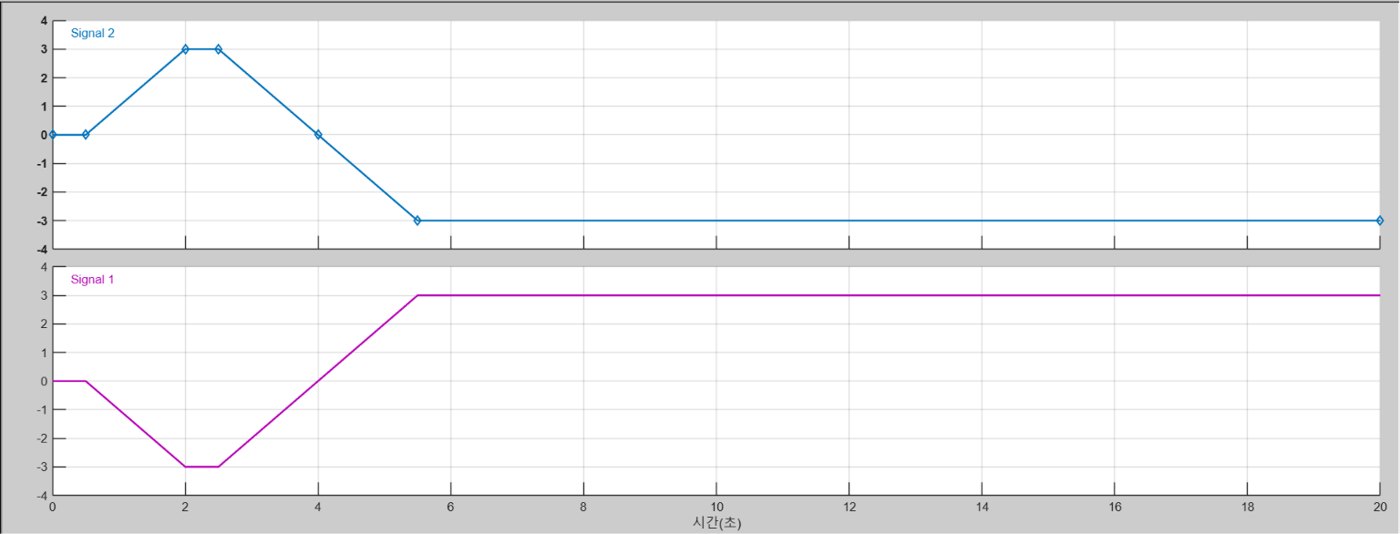
같은 축을 돌려도 다른 손목 동작
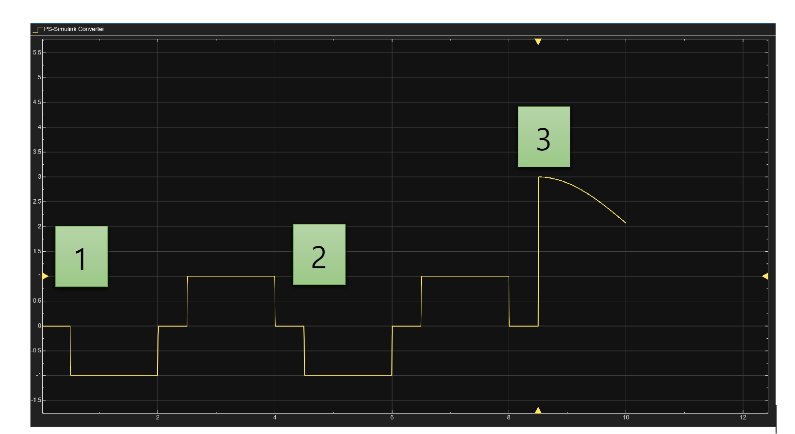
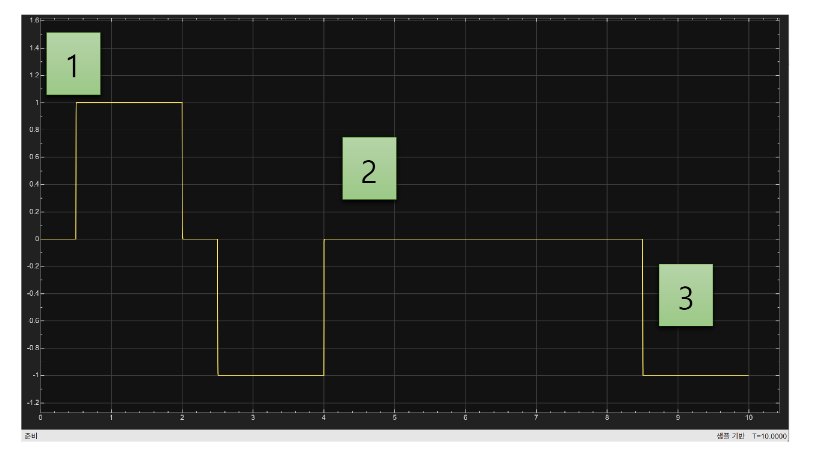
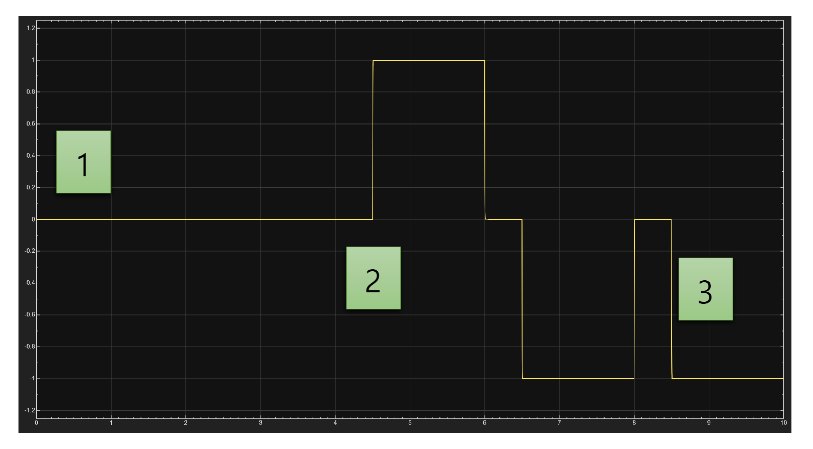
속도비를 알면 원하는 동작을 입력으로 설계할 수 있습니다. 두 경우 모두 2번 랙으로 손목을 좌우로 돌리지만 결과는 다릅니다.
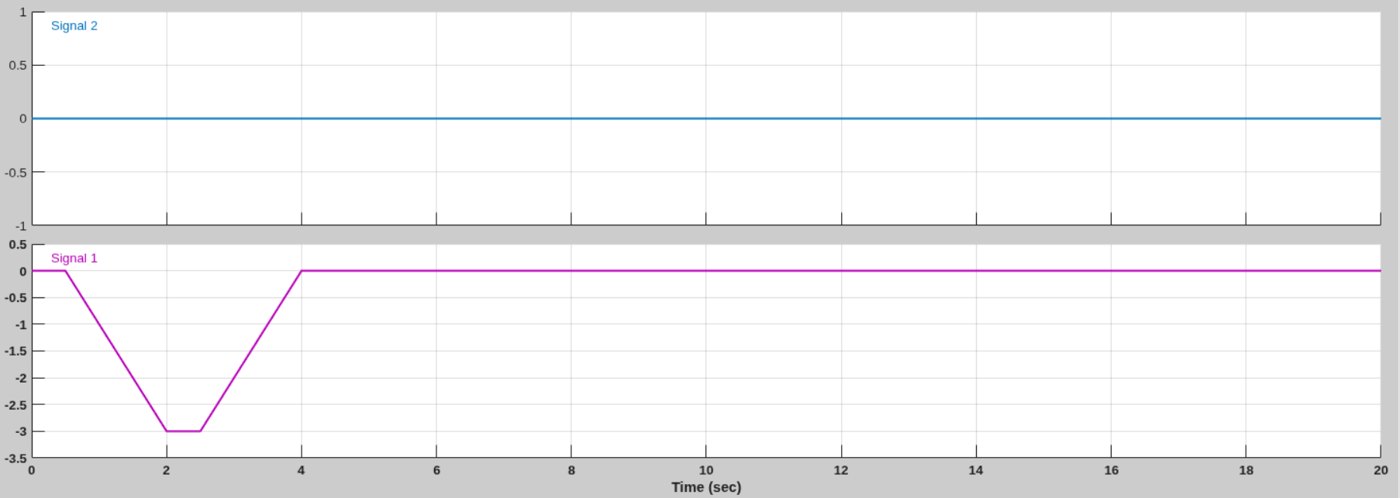
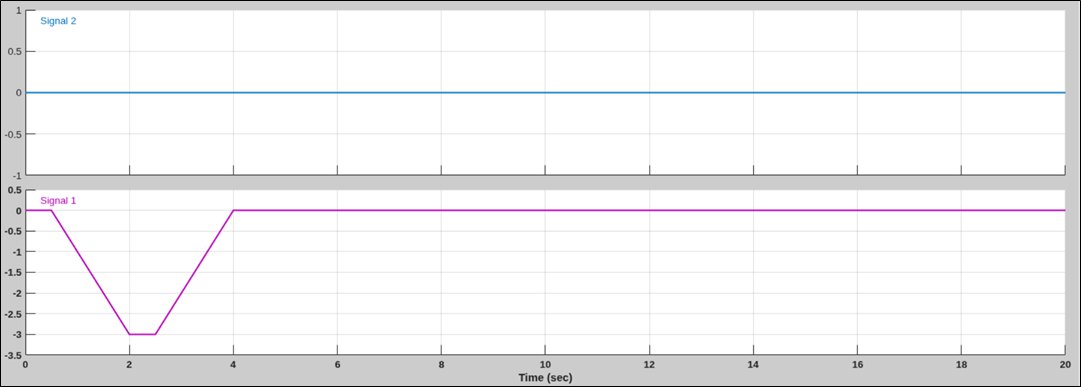
경우 ①은 보라색 베벨기어가 멈춰 있어 End Effector 쪽 기어가 맞물려 돌기 때문에 몸체가 회전하고, 경우 ②는 두 기어가 맞물리지 않고 함께 돌아 자세가 유지됩니다. 반대로 경우 ①과 같은 속도로 반대 방향 회전을 원하면 경우 ②의 1번 랙 속도를 2배로 주면 됩니다.
장단점과 설계할 때 고려할 점
장점
- 가벼운 손목 — 무거운 구동부를 기저부에 두어 손목의 관성을 줄이고 빠르고 정밀한 제어에 유리합니다.
- 차동 기어열로 3자유도 분리 제어 — 랙의 병진 운동만으로 Roll · Pitch · Yaw를 제어할 수 있습니다.
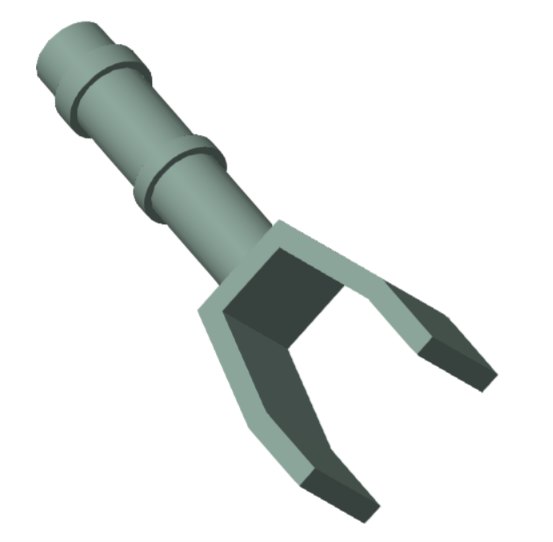
- 말단부 설계 유연성 — End Effector의 길이와 형태를 바꿔 작업에 맞게 가동 영역을 넓힐 수 있습니다.
단점
- 회전 각도 한계 — 랙 스트로크와 베벨기어 치형의 간섭 때문에 무한 회전이 불가능합니다.
- 백래시 누적 — 랙 → 피니언 → 3중 동축 샤프트 → 차동 베벨기어로 이어지는 긴 동력 경로에서 틈이 쌓여 정밀 제어가 어렵습니다.
설계 고려사항
필요한 Roll · Pitch · Yaw 각도를 먼저 정하고 랙 스트로크와 피니언 반경을 최적화해야 하며, 듀얼 피니언이나 스프링 예압 기어로 백래시를 줄이고 엔코더 피드백으로 오차를 보상하는 제어가 함께 필요합니다.
이 프로젝트에서 얻은 것
- 조장으로서 메커니즘 선정부터 모델링, 분석, 발표까지 4인 팀의 작업을 이끌었습니다.
- CAD 모델을 Simscape Multibody로 옮기며 좌표계 · 조인트 · 기어 구속을 정확히 정의해야 물리적으로 맞는 시뮬레이션이 된다는 것을 직접 겪었습니다.
- 자유도와 속도비를 손으로 풀고 시뮬레이션 그래프로 검증하면서, 수식 해석과 시뮬레이션을 서로 교차 확인하는 습관을 갖게 되었습니다.
- 같은 도구인 Simscape Multibody를 이후 유성기어 역진자 연구의 강화학습 사전학습 환경에서도 사용했습니다.
발표 자료 · 보고서
페이지를 넘기며 바로 볼 수 있습니다. 보고서의 학번 정보는 가렸습니다.